手术机器人
腹腔镜手术从腹壁上几个 8 到 12 毫米的小孔里做。机器人辅助手术用的还是这个办法,只是医生不再直接握着器械:他坐在主刀台前,双手的动作被缩小、滤去颤抖,再由床旁的机械臂传给伸进体内的器械。用得最多的系统是达芬奇。
向下滚动
八毫米
器械的杆直径 8 毫米,也有 5 毫米的。它从腹壁上的小孔伸进去,末端有一个能弯的手腕和一对钳口。
厂商举的例子是:医生的手移动 3 毫米,钳尖移动 1 毫米。手上的颤抖在传过去之前被滤掉。
器械直径 8 毫米 · 手 3 毫米 → 钳尖 1 毫米
支点在腹壁
普通的腹腔镜手术,医生握着一根笔直的长器械。器械穿过腹壁的地方成了支点:手往上,钳尖往下;手往左,钳尖往右。
钳尖移动多少,取决于器械在体内和体外的长度之比,而且随插入深度变化。直器械没有手腕,只能绕支点摆动、进退、绕自身转动,再加上钳口开合。医生看的是平面屏幕上的画面。
手与钳尖反向 · 位移之比 ≈ 体内长度 / 体外长度
不动的一点
机械臂上的器械同样从小孔进出,不能撕扯切口。所以每条臂都让器械绕着切口处的一点转动,这一点叫远程运动中心。
达芬奇的臂用平行四边形连杆在机构上保证这一点,厂商的专利里有描述;也有设计用软件协调各个关节来做到。画面里两根长杆始终平行,器械的延长线总穿过同一点。
器械绕切口处的一点转动 · 平行四边形连杆
剖开:手腕里的钢缆
器械的手腕由钢缆拉动。钢缆从尾部的驱动盒出发,穿过空心的杆,绕过第一根销轴上的导向轮,固定在两片钳口各自的滑轮上。
一份公开的专利给出这样的排法:四根钢缆,驱动三个动作。同一片钳口的两根缆一收一放,钳口转动;一片钳口的两根一起收、另一片的两根一起放,整个手腕弯曲。量产器械内部的结构没有公开。
四根钢缆 · 三个动作(专利 US 5,792,135 的方案)
主刀台
医生坐在主刀台前,通常和病人在同一个房间。头靠进观察窗,左眼和右眼各看一路图像:内窥镜里有两个独立的摄像通道,像两只眼睛,所以看到的画面是立体的。
双手捏着两个手控制器,手指开合对应钳口开合。脚下的踏板用来切换去控制内窥镜、松开离合,或者给器械通电止血。
两路图像,一眼一路 · 两个手控制器 · 脚踏板
床旁的四条臂
床旁的台车最多有四条臂:一条拿内窥镜,其余拿器械。器械装在臂末端的滑轨上,沿着自己的杆进退。新型号的内窥镜也是 8 毫米粗。
臂只跟着医生的手动。美国食品药品监督管理局的说法是:没有医生的直接控制,它无法完成手术。
一条内窥镜臂 · 三条器械臂
七个自由度
美国食品药品监督管理局的审批文件这样数:臂带着器械绕切口俯仰、偏摆、进退,是三个;器械自己的转动、手腕的两个弯曲方向和钳口开合,是四个。一共七个。
直器械少了手腕的两个方向。有了它们,钳尖可以拐过弯,从侧面去够、去缝,不再被切口的角度限制。
臂 3 个 + 器械 4 个 = 7 个自由度
缩小与滤抖
人手有生理性震颤,每秒 8 到 12 次(也有研究测到 6 到 12 次),幅度从几十微米到 0.15 毫米左右。系统把这些快速的抖动从手的动作里滤掉,再按比例缩小,传给钳尖。
厂商举例用的是 3:1;文献记载的临床档位在 1.5:1 到 3:1 之间,5:1 出现在早期专利和实验研究里。画面里的颤抖放大了许多;滤波器是模型自己的,厂商没有公开它的参数。
震颤 8–12 赫兹 · 缩放 1.5:1–3:1 · 画面中的颤抖已放大
拆开一把器械
一把器械由尾部的驱动盒、细长的杆、手腕和钳口组成。驱动盒底下的圆盘和臂上的驱动机构对接,圆盘转动,钢缆就收放。
器械只能用有限的次数,由内置芯片计数:过去多是 10 次,部分器械后来延长到 12 到 18 次。
它做不到的
多数型号没有力反馈,医生靠看组织的变形判断用了多大力。2024 年获批的达芬奇 5 可以选配力反馈器械,把钳尖受到的推拉力传到手上,但不反馈夹持力;在动物组织和模型上的试验里,组织受力最多减少约 43%。
一台系统售价约 70 万到 310 万美元,每台手术的器械和耗材约 900 到 3700 美元。效果因手术而异:直肠癌的随机试验没有看到中转开腹率的显著差别;子宫切除的并发症率与腹腔镜相近,费用更高;胆囊切除的大样本数据里,胆管损伤更多见。
手与钳尖
手的动作先经过滤波,再按比例缩小,传到钳尖。缩放越大,手要走的路越长,钳尖越稳。
试一试缩放从 1:1 换到 5:1,夹起同一颗珠子,手要多走多少路?颤抖又剩下多少?
模型省略了什么
这是原理模型,不是任何一台机器的设计。机械臂画成教科书式的双平行四边形连杆,各段尺寸和关节位置都是示意;真实的臂在手术时罩着无菌罩,图中没有画。台车、手术床和主刀台按大致的房间尺度画,伸进体内的器械比实际画得粗。前方的两件器械放大了 7.5 倍,杆身截短。手腕里的钢缆按专利 US 5,792,135 的四缆方案画。滤波和缩放的效果按模型自己的滤波器计算(四阶低通,截止 4 赫兹),画面中的颤抖比真实的大得多。旁边的影像车(显示屏、光源和电刀主机)没有画。
几个常见的误解
它不会自主动作,每一个动作都来自医生的手。七个自由度是数到钳尖的总数,其中三个来自机械臂,并不是手腕本身有七个关节。缩放让钳尖更稳、更细,但不会更快:手要走的路反而更长。力反馈只在达芬奇 5 的选配器械上有,而且只反馈推拉力。“用了机器人”也不等于效果更好:有的手术效果与腹腔镜相当,费用更高;也有手术的某些并发症更多见。
资料来源
- Intuitive Surgical 2025 年度报告(10-K):最多四条臂、两路摄像通道、3 毫米对 1 毫米、过滤颤抖、器械用次与芯片、售价 70 万–310 万美元、每台手术 900–3700 美元
- Intuitive Surgical 2024 年第四季度公告:全年约 268 万台手术,装机 9902 台
- Intuitive Surgical 新闻稿(2024 年 3 月 14 日):达芬奇 5 获批,力反馈器械,临床前最多减少 43% 的组织受力
- FDA 510(k) K232610:达芬奇 IS5000,力反馈传感器把钳尖的方向性受力传到手控制器
- FDA 510(k) K013416:EndoWrist 器械,器械 4 个自由度 + 臂 3 个
- FDA 510(k) K990144(2000 年 7 月):首次获批用于腹腔镜手术
- FDA 510(k) K191736:X/Xi 8 毫米立体内窥镜
- FDA:计算机辅助手术系统(没有医生的直接控制无法完成手术)
- A. R. Lanfranco 等 (2004):Robotic surgery: a current perspective,Ann. Surg.(支点效应、4 个自由度、二维画面)
- S. W. Wong 与 P. Crowe (2024):Manipulation ergonomics and robotic surgery,Ann. Laparosc. Endosc. Surg.(缩放档位、无力反馈)
- A. J. Madhani 与 J. K. Salisbury,美国专利 US 5,792,135:四根钢缆驱动三个自由度的手腕
- 美国专利 US 8,562,594(Intuitive Surgical):平行四边形连杆与远程运动中心
- 美国专利 US 6,493,608(Intuitive Surgical):5:1 缩放的例子与颤抖滤波
- C. N. Riviere 等 (2006):显微手术中的生理性震颤(约 6–12 赫兹),Proc. IEEE
- M. M. Awad 等 (2024):力反馈的临床前评估,Surg. Endosc.
- D. Jayne 等 (2017):ROLARR 随机试验,JAMA
- J. D. Wright 等 (2013):机器人与腹腔镜子宫切除的并发症与费用,JAMA
- C. L. Mullens 等 (2025):机器人与腹腔镜胆囊切除的胆管损伤,JAMA Netw. Open
- 达芬奇 Si 与 Xi 的技术要点综述(12 毫米与 8 毫米内窥镜)
沿这个问题继续
 图版 F02五轴加工中心三根直线轴移动主轴,两根旋转轴转动工件,五根轴一起动,把一块实心铝切成叶轮。
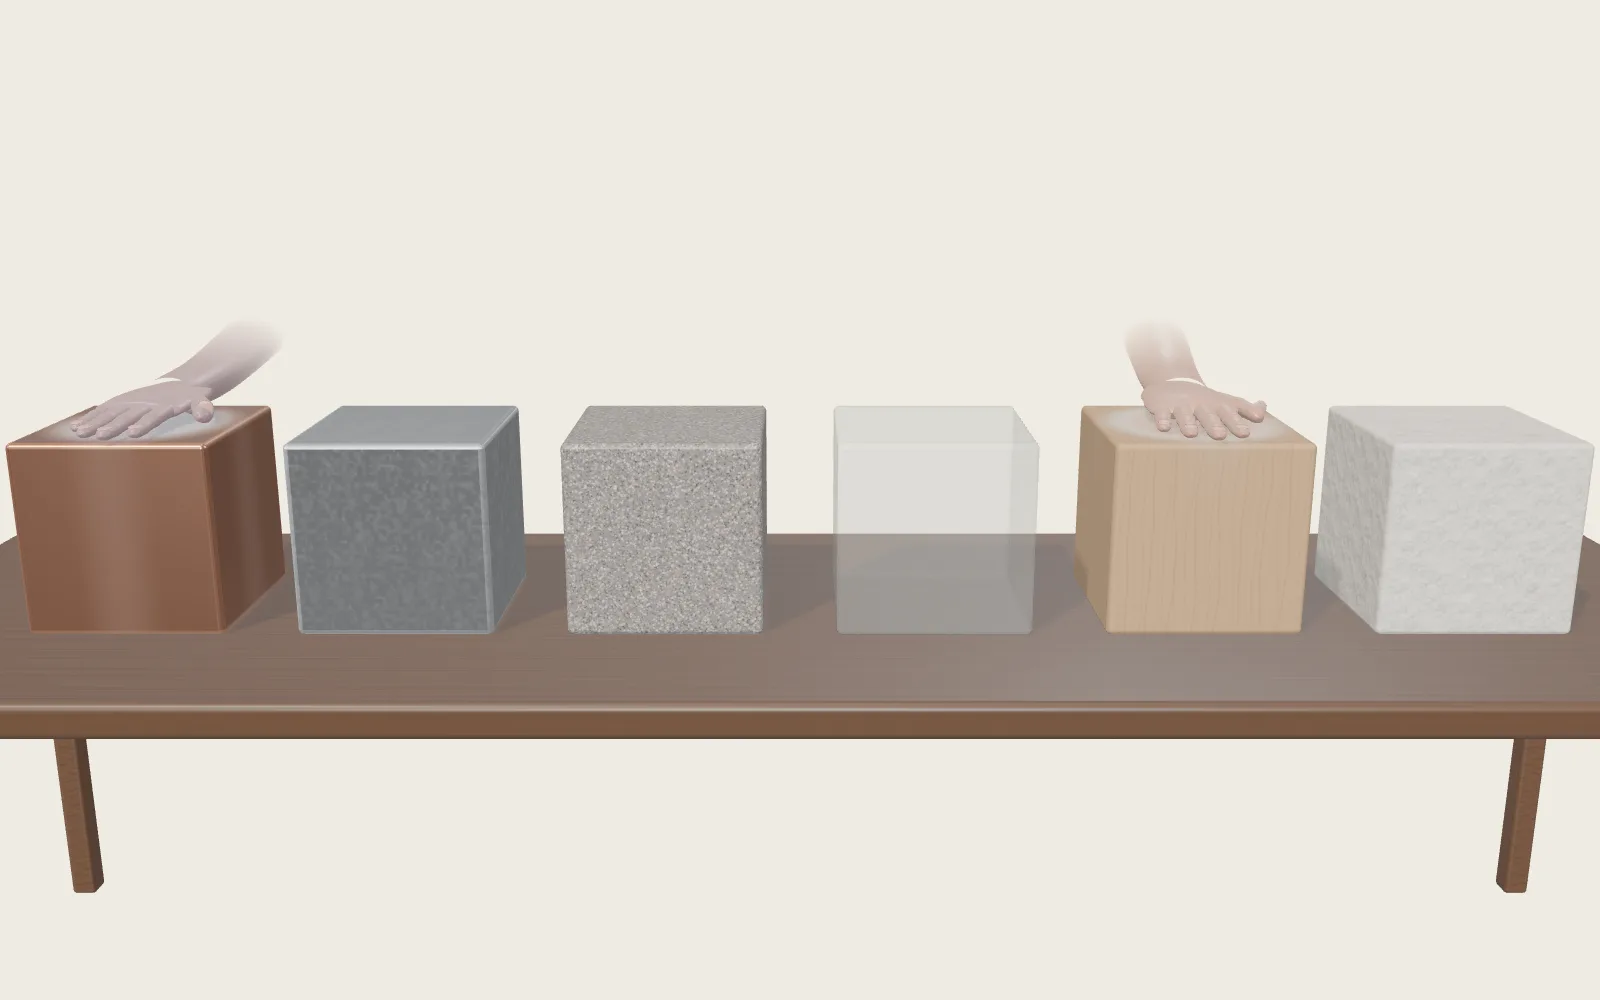 图版 31为什么金属摸起来更凉放在同一个房间里的铁勺和木勺,温度一模一样,摸起来铁勺却凉得多。你的手感觉到的,其实是热量流走得有多快。